


Como Transferir Habilidades Entre Robôs Diferentes: O Desafio da Reprogramação em Fábricas Modernas
Quando a troca de equipamentos exige mais que troca de peças: estratégias inovadoras para treinar robôs com corpos e juntas distintas
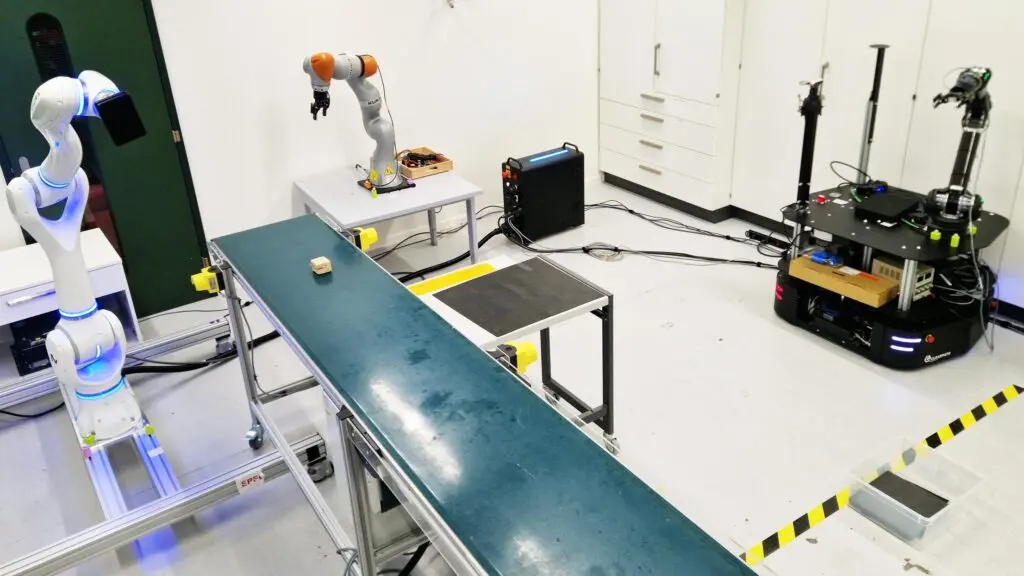
A revolução silenciosa que está remodelando as linhas de produção nos Estados Unidos e em todo o mundo começa com um simples, porém poderoso, objetivo: tornar cada máquina mais inteligente sem que o operador precise escrever milhões de linhas de código.
Tradicionalmente, quando uma planta decide modernizar sua frota, a solução parece óbvia – trocar um braço robótico antigo por um modelo mais potente. Mas essa troca vai muito além do hardware. Cada fabricante, cada modelo de robô, tem um conjunto único de juntas, limites de alcance e cinemática distinta. Quando a máquina de 6 eixos da ABB tenta executar a mesma tarefa que um braço de 4 eixos da KUKA, as diferenças de articulação exigem uma reconfiguração completa do código de controle, algo que pode levar semanas de trabalho especializado.
O custo da reprogramação não é apenas monetário. Um relatório recente da International Federation of Robotics (IFR) mostra que, em média, as empresas gastam cerca de US$ 80.000 a US$ 120.000 por máquina para reescrever e validar a lógica de produção, tempo que muitas vezes resulta em paradas de produção e perdas de produtividade. Esses valores se somam quando se considera que uma grande fábrica pode operar dezenas de braços robóticos.
Para superar essa barreira, a indústria tem investido em abordagens que abstraem a tarefa da máquina específica, transformando o problema de reprogramação em uma questão de “como ensinar a mesma habilidade a robôs diferentes”. Esse paradigma tem raízes em técnicas clássicas de automação, como a criação de “movimentos de pré-programa” – sequências de pontos de referência que podem ser adaptadas a qualquer robô dentro de um conjunto de parâmetros de alcance. Porém, esses métodos ainda exigem ajustes finos e, em muitos casos, a intervenção de engenheiros de controle.
A inovação mais promissora vem do cruzamento entre aprendizado de máquina e engenharia robótica. Ao utilizar dados de execução de tarefas em um robô de referência, algoritmos de transferência de aprendizado podem adaptar o modelo para outra máquina, ajustando a cinemática e os limites de movimento de forma automática. Essa abordagem permite que a “habilidade” – por exemplo, a montagem de um componente eletrônico – seja “transferida” de um braço de 7 eixos para um de 6 eixos sem a necessidade de reescrever o código manualmente.
Uma das tecnologias que tem se destacado nesse contexto é o uso de “primitivos de movimento” padronizados. Em vez de programar cada subtarefa individualmente, engenheiros criam bibliotecas de funções pré-compactas (como pegar, posicionar, apertar) que são independentes de hardware. O código de controle do robô, então, se torna uma sequência de chamadas a esses primitivos, que internamente ajustam os parâmetros de acordo com a especificação da máquina.
Para validar esses modelos antes da execução física, os fabricantes estão se voltando para simulações avançadas e “digital twins”. Esses ambientes virtuais reproduzem com precisão a cinemática e o ambiente de trabalho do robô, permitindo testar novas sequências de tarefas contra colisões, limites de torque e falhas potenciais. O resultado é um ciclo de desenvolvimento mais rápido e seguro, onde as modificações são realizadas em software antes de serem transferidas para a produção real.
No laboratório da EPFL em Lausanne, onde a fonte do artigo original foi produzida, pesquisadores como Celia Luterbacher estão explorando exatamente esse tipo de transferência de habilidades. Em experimentos, eles treinaram robôs de diferentes fabricantes em uma tarefa de montagem de componentes de microeletrônica e, em seguida, usaram algoritmos de aprendizado por reforço para adaptar a política de controle ao novo robô. A diferença de tempo de desenvolvimento caiu em mais de 70% comparado ao método tradicional de reprogramação manual.
Um estudo de caso real que ilustra esses benefícios ocorreu em uma fábrica de automóveis em Michigan, que substituiu sua linha de braços de montagem ABB por braços de 8 eixos da FANUC. Usando a abordagem de transferência de aprendizado, a empresa reduziu o tempo de reprogramação de 12 semanas para apenas 3, e aumentou a taxa de produção em 15% devido à maior precisão e menor tempo de ciclo.
O cenário no Brasil tem suas particularidades. Enquanto a indústria de manufatura tradicional ainda representa cerca de 18% do PIB, a adoção de robôs industriais cresceu 20% nos últimos cinco anos, impulsionada por incentivos fiscais e programas como o “Indústria 4.0 – Brasil”. No entanto, a escassez de profissionais com competências em programação de robôs e a dependência de soluções importadas continuam sendo gargalos. A integração de bibliotecas de movimentos padrão e o uso de plataformas open-source, como o ROS (Robot Operating System) e o MoveIt, já demonstraram reduzir a curva de aprendizado em empresas brasileiras de médio porte.
Do ponto de vista econômico, os benefícios de uma abordagem de transferência de habilidades vão além da redução de custos de reprogramação. Empresas que conseguem adaptar rapidamente novas máquinas às linhas de produção tendem a ser mais resilientes a interrupções da cadeia de suprimentos, especialmente em um contexto global em que a escassez de componentes eletrônicos e de materiais críticos tem sido recorrente.
Além disso, há considerações geopolíticas. A dependência de fornecedores internacionais de robôs tem exposto países a riscos de volatilidade cambial e de restrições comerciais. Ao adotar soluções que permitem que um mesmo código funcione em múltiplos tipos de robôs, os países podem reduzir essa dependência, fomentando a produção local de componentes robóticos e a capacitação de mão‑de‑obra especializada.
Para o futuro, a tendência aponta para uma maior integração entre robótica e inteligência artificial. A ascensão de sistemas de visão computacional avançado, sensores de toque e algoritmos de aprendizado profundo permitirá que robôs aprendam diretamente de vídeos e demonstrações humanas, tornando o processo de transferência quase automático. Empresas como a Universal Robots já oferecem “Programação por Demonstration”, onde o operador move o braço em modo “teach‑through” e o robô replica os movimentos com ajustes de segurança.
Em síntese, a modernização da frota robótica não é mais um exercício de substituir hardware, mas de reinventar a forma como a habilidade é codificada e compartilhada. Ao combinar bibliotecas de movimento, simulações digitais e técnicas de aprendizado de máquina, as fábricas conseguem reduzir drasticamente os custos de reprogramação, aumentar a produtividade e manter a competitividade num mercado cada vez mais exigente. Para o Brasil, a adoção dessas tecnologias representa não apenas uma oportunidade de crescimento econômico, mas também um passo decisivo em direção à autonomia tecnológica e à consolidação da Indústria 4.0.
Fonte original
Robohub